
La mano robótica que camina con los dedos
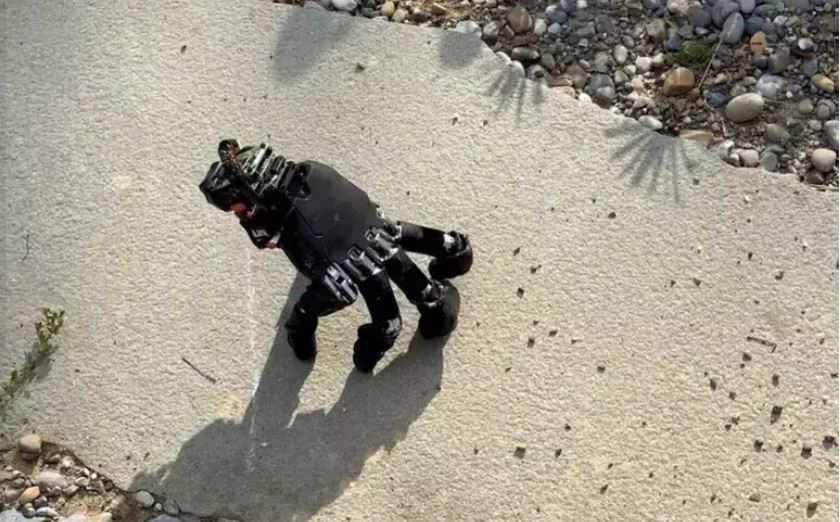
La mano robótica
Como si hubiera salido directamente de un episodio de "Los locos Addams", una mano robótica desarrollada en el Instituto Federal Suizo de Tecnología de Zúrich (ETH Zúrich) está diseñada para operar en espacios que, de otro modo, serían inaccesibles: puede caminar sobre las puntas de sus dedos, levantarse tras una caída e incluso escribir en un teclado mientras mantiene el equilibrio con el resto de sus dedos.
Los hallazgos —que aún no fueron sometidos a una revisión por pares— se compartieron en la plataforma de prepublicaciones arXiv.
Investigadores del Soft Robotics Lab, dirigidos por Amirhossein Kazemi Pour, imaginaron un futuro en el que los robots puedan desprenderse de sus propias manos y enviarlas a espacios confinados para realizar inspecciones, manipular controles y mover objetos.
Para lograrlo, partieron de un modelo de mano robótica disponible en el mercado y la dotaron de una batería, un pequeño ordenador y un sensor de movimiento.
El sistema completo pesa 818 gramos, con la fuente de alimentación y el hardware de procesamiento integrados en el dorso de la mano.
El software de control fue entrenado en un entorno simulado mediante aprendizaje por refuerzo: los movimientos útiles recibían una puntuación positiva, mientras que los movimientos indeseados —como una oscilación excesiva— conllevaban penalizaciones.
En las pruebas, la mano logró desplazarse con éxito sobre 14 superficies distintas, incluyendo suelos de madera, rejillas metálicas, césped y grava.
En los ensayos de maniobrabilidad, alcanzó una velocidad media de 9,3 centímetros por segundo a lo largo de 21 intentos.
El equipo también la entrenó para recuperar su posición original en caso de volcar, una tarea que logró completar en 21 de los 25 intentos realizados.
Además, los investigadores demostraron que uno de los dedos puede separarse del suelo para ejecutar acciones específicas; por ejemplo, realizar movimientos en el videojuego "Sokoban", un juego de lógica que consiste en empujar cajas hasta colocarlas en posiciones determinadas.
De cara al futuro, los investigadores pretenden mejorar la mano robótica dotándola de un sistema de visión integrado y permitiéndole realizar tareas más complejas.
Los mecanismos para el acoplamiento y desacoplamiento automáticos respecto a un robot de mayor tamaño aún no fueron evaluados.
Añadir nuevo comentario